
Du planst auf einem Bestandsmodell und willst wissen, wie weit du den Maßen trauen kannst. Die ehrliche Antwort passt nicht in eine einzige Zahl. Dieser Artikel zeigt dir, woraus die Genauigkeit eines Aufmaßes entsteht, wie du eine Angabe im Angebot liest und was du fragen solltest.
Die kürzeste Antwort
Die Genauigkeit eines Bestandsaufmaßes ist eine Kette aus vier Gliedern. Die Glieder sind die Messung vor Ort, die Registrierung der Messdaten, der Bezug zum Koordinatensystem und die Modellierung. Jedes Glied bringt eine eigene kleine Abweichung mit. Das fertige Modell ist nie genauer als das schwächste Glied.
Eine Zahl am Scanner beschreibt deshalb nur das erste Glied. Für deine Planung zählt, was am Ende der Kette ankommt.
Genauigkeit ist eine Kette
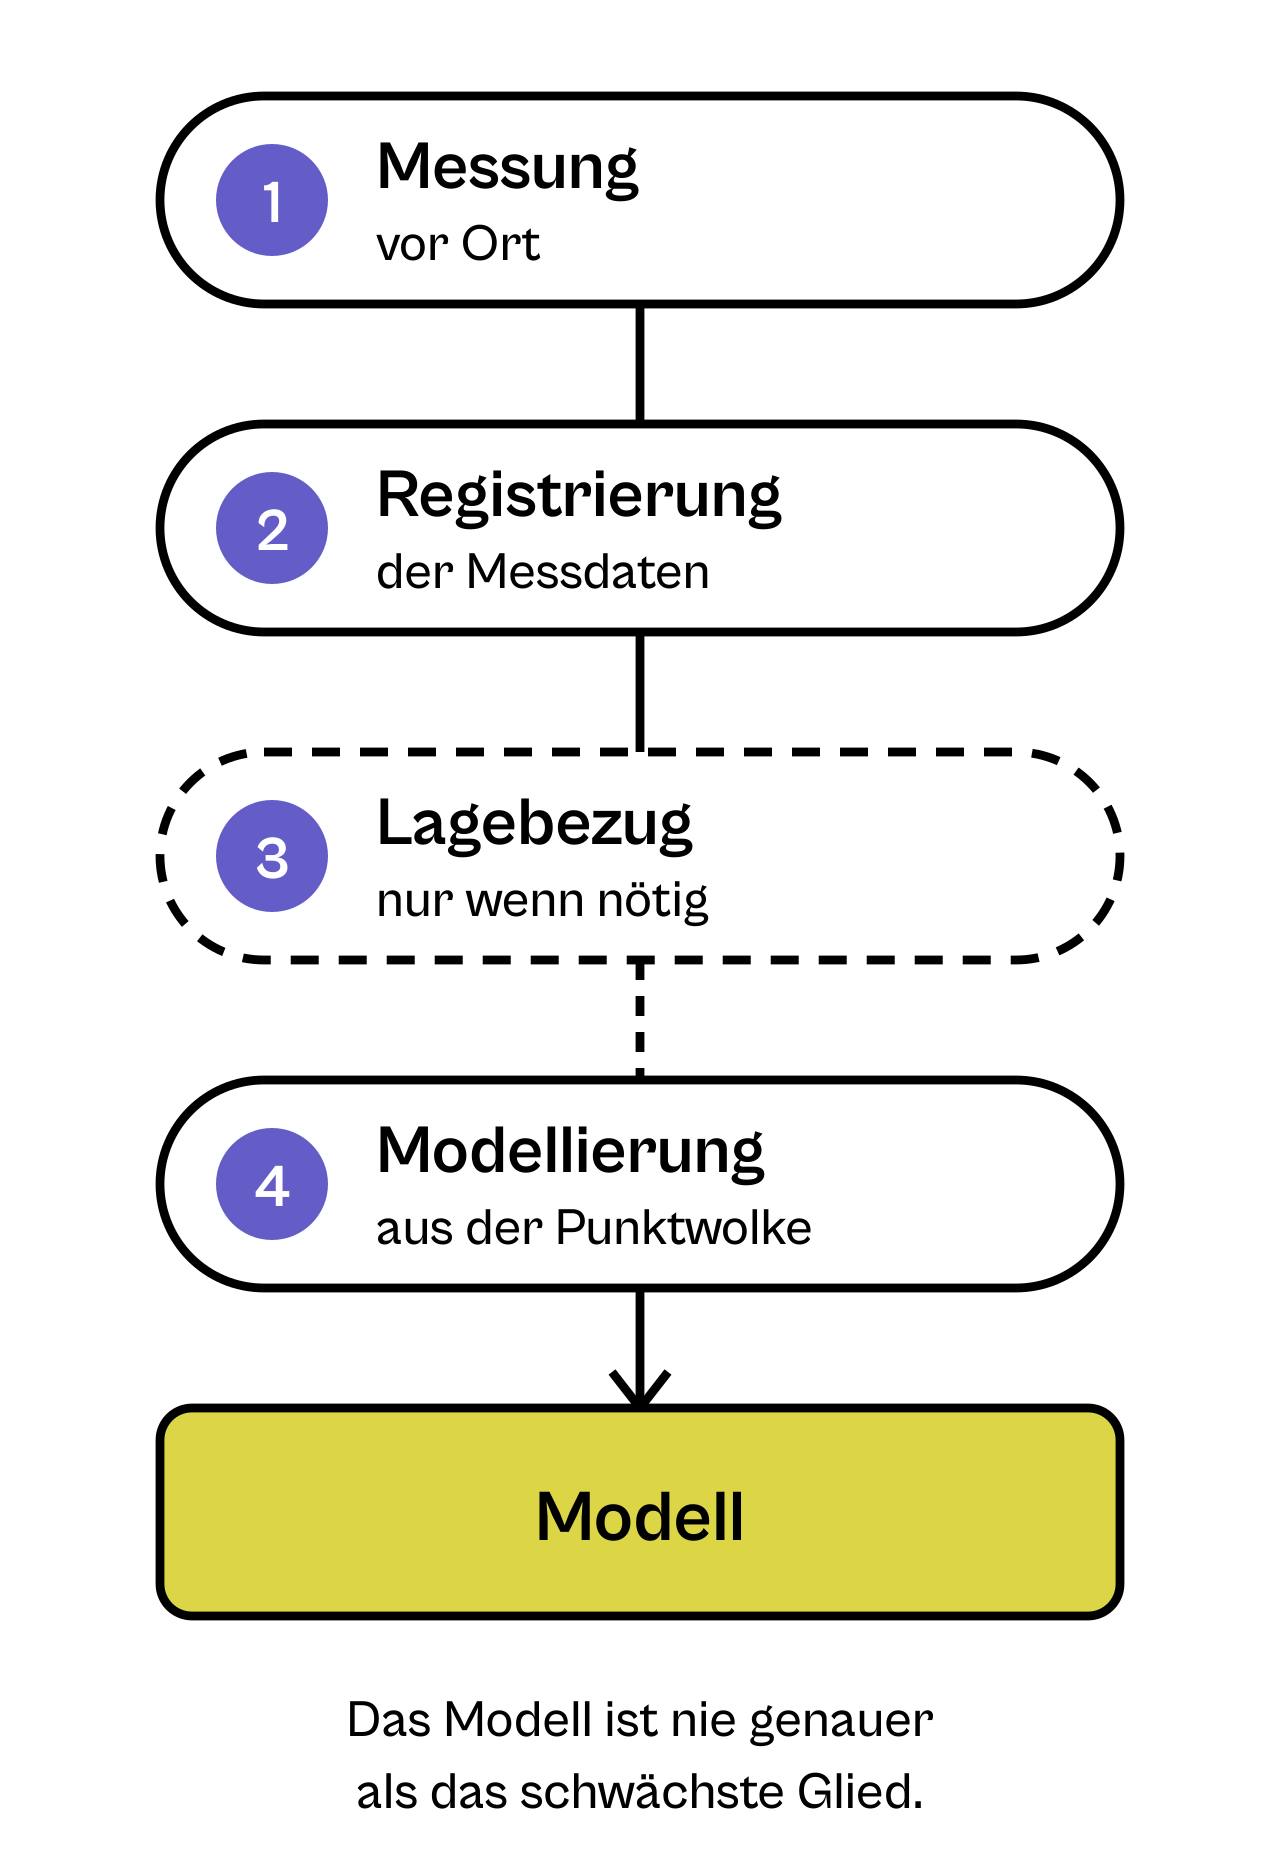
1. Messung. Der Laserscanner misst Millionen Punkte auf den Oberflächen des Gebäudes. Jeder Punkt hat eine kleine Messunsicherheit. Sie hängt vom Gerät ab, von der Entfernung und von der Oberfläche: Matter Putz wird anders erfasst als Glas oder eine spiegelnde Fliese.
2. Registrierung. Die Messungen werden zu einer Gesamtpunktwolke zusammengeführt. Hier entscheidet sich, ob das Erdgeschoss und das Dachgeschoss wirklich übereinander liegen und ob der lange Flur am Ende dort ankommt, wo er hingehört.
3. Bezug zum Koordinatensystem. Braucht dein Vorhaben den amtlichen Lage- und Höhenbezug, wird das Aufmaß an das Vermessungsnetz angeschlossen. Das ist eine eigene Messung mit eigener Genauigkeit. Wann du das brauchst, erklärt der Artikel zur Georeferenzierung im Bestand.
4. Modellierung. Aus der Punktwolke entsteht das Bestandsmodell. Dabei wird entschieden, was gerade gezeichnet wird und was so, wie es gebaut ist. Das ist die bewussteste Abweichung in der ganzen Kette, dazu weiter unten mehr.
Was eine Zahl im Angebot bedeutet
Den Scanner, mit dem wir in der Regel arbeiten, gibt der Hersteller mit einer lokalen Genauigkeit von 6 Millimetern an. Das ist eine übliche Herstellerangabe. Sie beschreibt die Genauigkeit in einem begrenzten Bereich. Wie genau das ganze Gebäude am Ende im Modell steht, sagt sie für sich allein nicht.
Mit drei Fragen liest du jede Genauigkeitsangabe richtig:
| Frage | Warum sie zählt | Eine gute Antwort |
|---|---|---|
| Worauf bezieht sich die Zahl? | Messpunkt, Punktwolke und Modell sind drei verschiedene Dinge | nennt das Glied der Kette, zum Beispiel „Punktwolke nach der Registrierung“ |
| Mit welcher Wahrscheinlichkeit gilt sie? | Oft gilt eine Zahl für etwa zwei von drei Punkten, nicht für alle | nennt die Wahrscheinlichkeit, zum Beispiel „bei 95 Prozent der Punkte“ |
| Unter welchen Bedingungen? | Größe des Gebäudes, Kontrollpunkte und Oberflächen verändern das Ergebnis | nennt die Bedingungen oder beschreibt, wie das Ergebnis geprüft wird |
Beantwortet eine Zahl keine dieser Fragen, sagt sie dir wenig. Frag dann nach, auch bei „millimetergenau“.
Dichte ist nicht Genauigkeit. Zu einer Punktwolke gehört oft eine Angabe zum Punktabstand. Sie beschreibt, wie dicht die Punkte liegen. Wie genau jeder einzelne Punkt sitzt, ist eine andere Frage. Eine dichte Punktwolke zeigt dir mehr Details, genauer wird sie dadurch nicht.
Registrierung: der Schritt, auf den es beim Mobile Mapping ankommt
Wir erfassen Gebäude in der Regel mit einem Mobile-Mapping-System. Der Scanner wird durch das Gebäude getragen und misst dabei laufend. Seine eigene Position errechnet er aus den Messdaten selbst, das Verfahren heißt SLAM (Simultaneous Localization and Mapping). So entsteht zügig eine Punktwolke aller zugänglichen Bereiche des Gebäudes.
Die Genauigkeit gewinnt oder verliert dieses Verfahren bei der Registrierung. Drei Dinge halten sie stabil:
- Der Laufweg. Wer bei uns scannt, plant den Weg durch das Gebäude vorab. Ziel ist, dass alle Bereiche bestmöglich erfasst werden.
- Kontrollpunkte. Bei größeren Objekten setzen wir Kontrollpunkte, an denen die Registrierung gestützt und geprüft wird.
- Kontrolle danach. Der SLAM-Algorithmus liefert eine Vorausrichtung. Wir kontrollieren sie und justieren nach, bevor aus der Punktwolke ein Modell wird.
Das Ergebnis ist die registrierte Gesamtpunktwolke im Format E57. Sie ist die Referenz für alles, was danach kommt.
Modellierung: gerade gezeichnet, wo es der Planung hilft
Kaum eine Wand im Bestand steht exakt lotrecht, kaum eine Ecke hat genau 90 Grad. Würde ein Modell jede dieser kleinen Abweichungen nachzeichnen, wäre es genau, aber kaum zu bearbeiten. Jede Wand hätte einen eigenen Winkel, jeder Anschluss müsste von Hand gelöst werden.
Deshalb unterscheiden wir. Kleine Abweichungen von Lot und rechtem Winkel zeichnen wir gerade. Deutliche Schrägen und Verformungen modellieren wir so, wie sie gebaut sind. So entsteht ein Modell, das dem Bestand folgt, wo es für die Planung zählt. Mit ihm kannst du in den gängigen CAD- und BIM-Programmen sauber weiterarbeiten.
Die kleinen Abweichungen gehen dabei nicht verloren. Sie stecken in der Punktwolke. Kommt es für dein Vorhaben auf jeden Zentimeter an, etwa beim Einbau vorgefertigter Bauteile, nimm die Punktwolke dazu und prüf die kritischen Stellen dort. Das Modell prüfen wir vor der Lieferung gegen die Punktwolke.
Was im Modell steht und was nicht, liest du im Artikel LOG 300: was das Bestandsmodell zeigt und was nicht. Wichtig ist dort vor allem eines: Die Stufe LOG 300 beschreibt die Detaillierung der Bauteile, nicht die Genauigkeit.
Wann ein terrestrischer Scanner dazukommt
Mobile Mapping ist für die meisten Gebäude das passende Verfahren: schnell, flächendeckend und für Bestandspläne, Modelle und Flächen genau genug. Es gibt aber Fälle, in denen wir zusätzlich einen terrestrischen Laserscanner einsetzen. Er steht auf einem Stativ und misst von festen Standpunkten aus.
- Große Hallen. Das Dachtragwerk hoch über dem Boden nehmen wir mit dem terrestrischen Scanner ergänzend auf.
- Sehr komplexe Industrieanlagen. Wo viele Bauteile dicht beieinander liegen, ergänzt er die Erfassung.
In diesen Fällen ergänzt er das Mobile Mapping dort, wo es auf Höhe oder Detail ankommt.
Für Bauaufnahmen, etwa in der Denkmalpflege, sind außerdem Genauigkeitsstufen von I bis IV gebräuchlich. Sie reichen vom schematischen bis zum verformungsgerechten Aufmaß. Was hinter diesen Stufen steckt, erklärt der Artikel Genauigkeitsstufen I bis IV.
Was du in deiner Anfrage fragen solltest
1. Den Zweck. Schreib in die Anfrage, wofür du das Aufmaß brauchst: Umbauplanung, Flächen, Aufteilung oder der Einbau vorgefertigter Bauteile. Daraus folgt, wie genau es sein muss und ob die Punktwolke dazugehört.
2. Den Bezug jeder Zahl. Steht im Angebot eine Genauigkeit, frag, auf welches Glied der Kette sie sich bezieht und mit welcher Wahrscheinlichkeit sie gilt.
3. Die Registrierung. Frag, wie die Punktwolke registriert und kontrolliert wird und ob bei deinem Gebäude Kontrollpunkte gesetzt werden.
4. Den Umgang mit Verformungen. Frag, was gerade gezeichnet wird und was so, wie es gebaut ist. Die Antwort sagt dir, wo Modell und Bestand bewusst voneinander abweichen.
Was du jetzt hast
Du kannst eine Genauigkeitsangabe einordnen. Die Zahl am Scanner beschreibt die Messung, nicht das Modell. Dazwischen liegen Registrierung, gegebenenfalls der Bezug zum Koordinatensystem und die Modellierung. Beim Mobile Mapping entscheidet die Registrierung. Bei der Modellierung wird bewusst gerade gezeichnet, wo es der Planung hilft, und die Punktwolke hält fest, wie der Bestand wirklich aussieht.
Wie ein Aufmaß von der Anfrage bis zum Datenpaket abläuft, liest du im Artikel Wie läuft ein Bestandsaufmaß ab?. Wenn du ein Aufmaß brauchst, findest du die passenden Datenpakete auf der Seite 3D-Aufmaß, die registrierte Gesamtpunktwolke als Datenpaket Punktwolke.